Продукти
UVS Vision
Бортовий компʼютерний зір для БпЛА — навігація без GPS і автоматичне виявлення цілей
Окремий бортовий модуль: усі обчислення виконуються на борту, на вбудованому ШІ-прискорювачі, без каналу до землі. Два режими роботи: візуальна навігація без GPS (карта місцевості → позиція дрона) і автоматичне виявлення військової техніки на знімках з висоти.
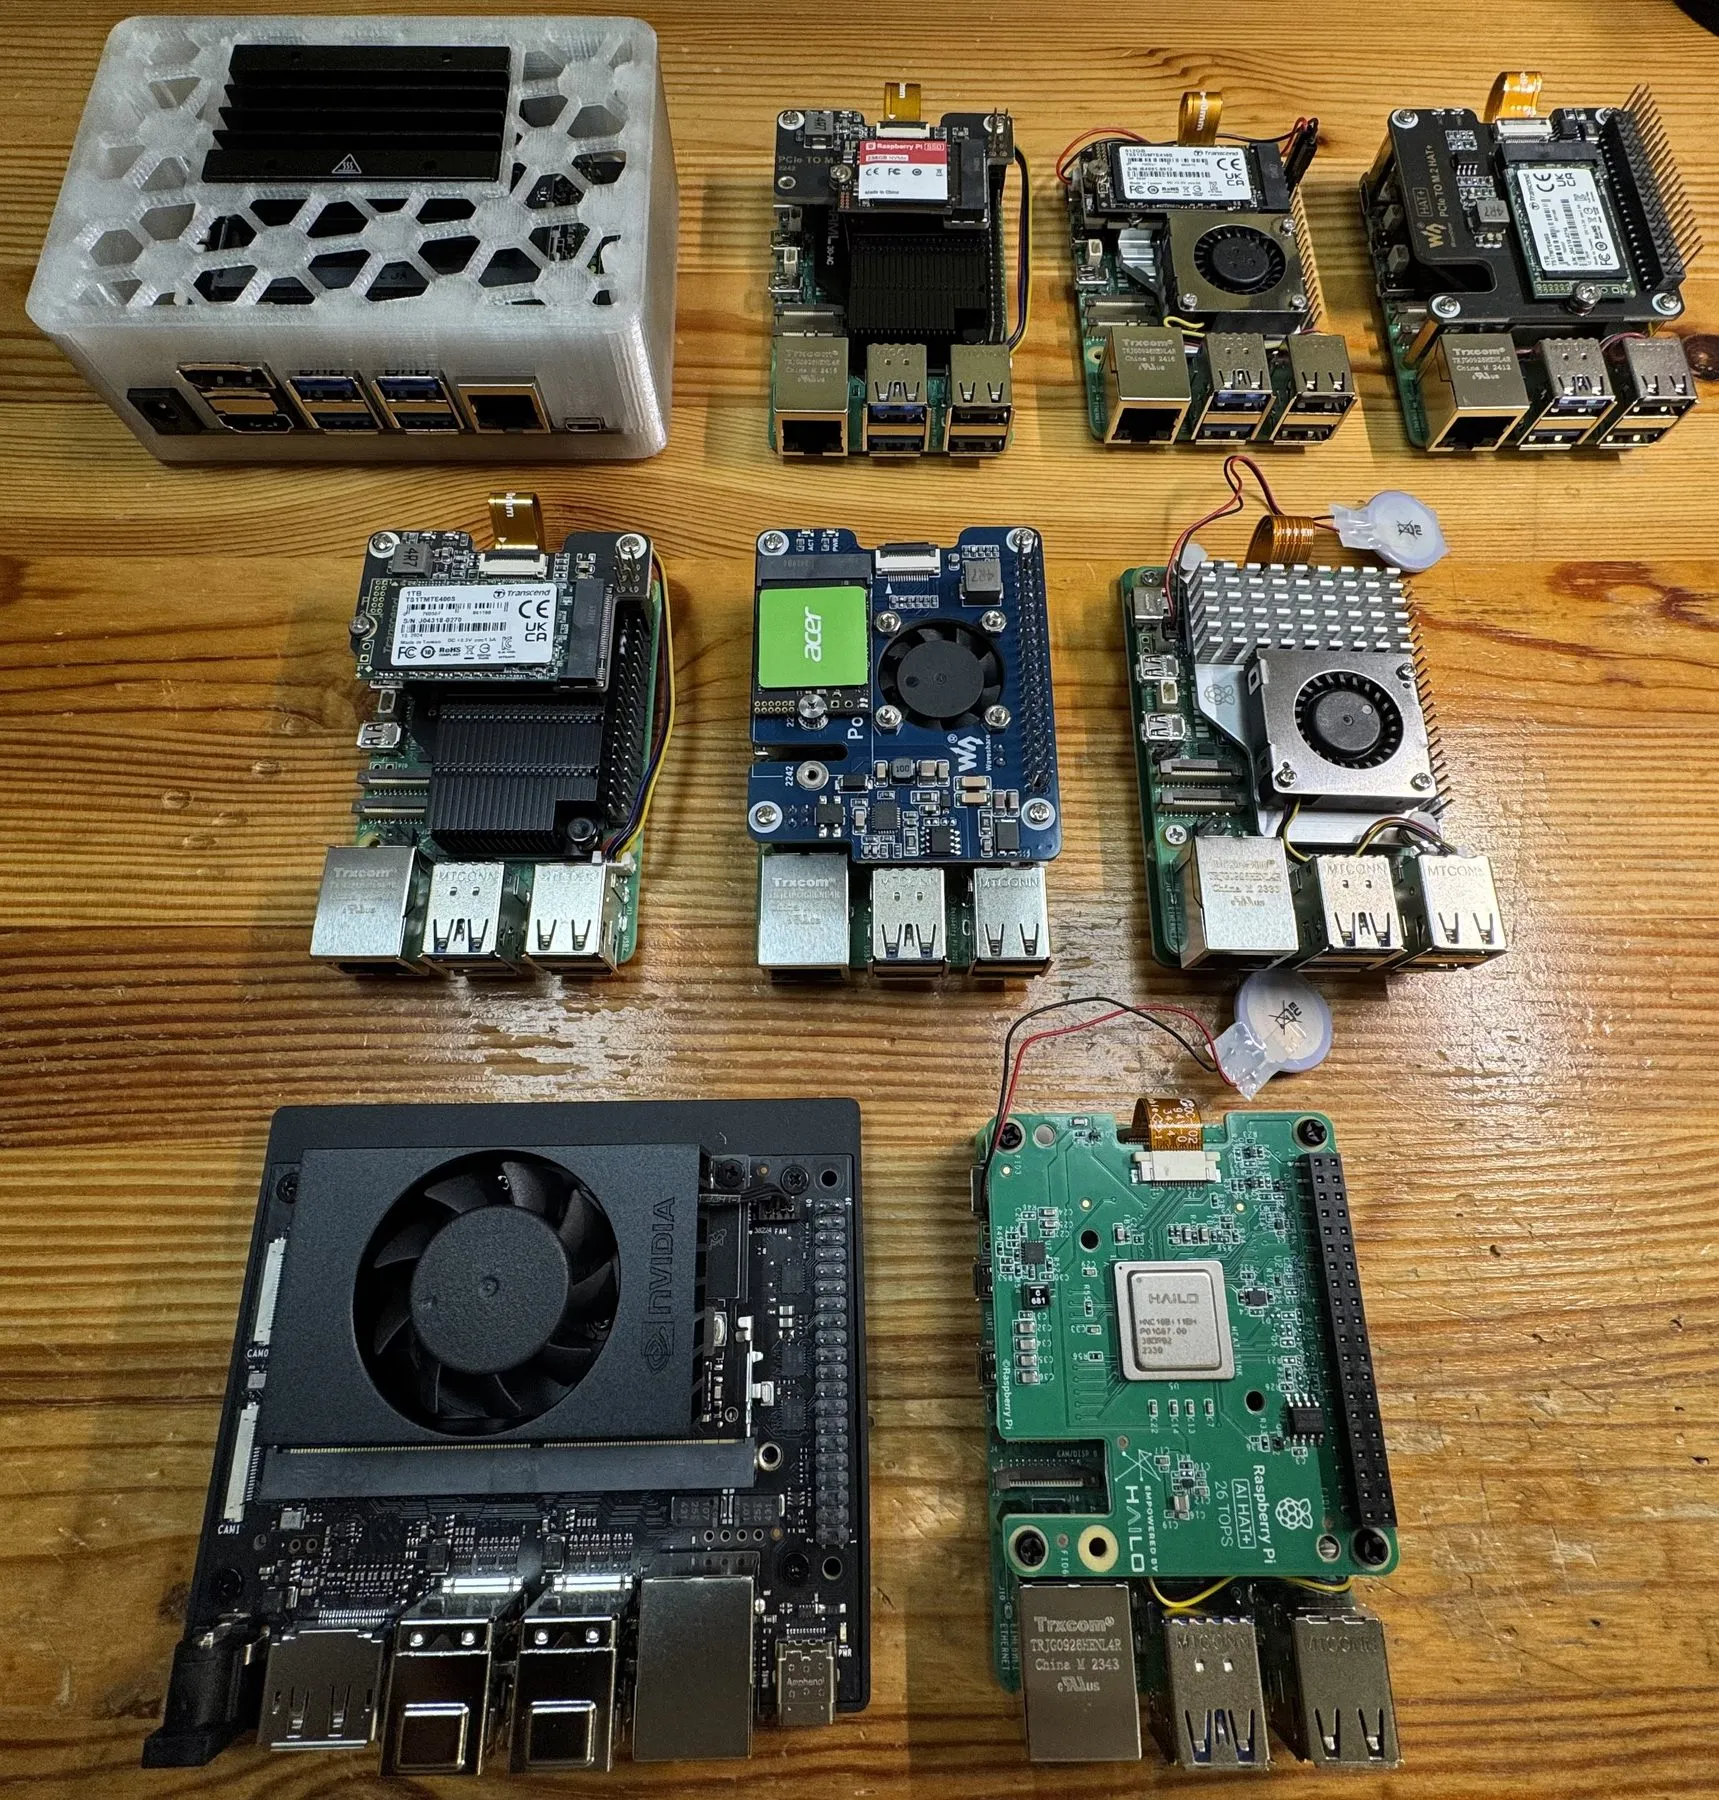
UVS Vision — це окрема продуктова лінія UVS Dynamics, побудована довкола компʼютерного зору на борту БпЛА. На відміну від наших радіоканалів, цей модуль не залежить від лінії звʼязку: усі обчислення виконуються локально, на вбудованому ШІ-прискорювачі, який несе апарат. Серійний обчислювальний модуль ми не публікуємо; плати з нашого стенда добору показано нижче.
Навігація без GPS
Дрон порівнює бортове відео з опорною супутниковою картою місцевості, завантаженою заздалегідь. Система визначає поточну позицію за тим, який саме фрагмент карти зараз бачить камера — без жодного зовнішнього сигналу. Це рішення для районів, де GPS пригнічений засобами РЕБ або підмінений (spoofing).
Як працює на різних типах місцевості
Нижче — три приклади з різних польотів. Чим сильніше відрізняються типи рельєфу, тим показовіше: алгоритм має витримувати і насичену ознаками сцену, і майже однорідне поле.
Населена місцевість
Будівлі, дороги і поля дають багато унікальних ознак. Найпростіший сценарій — оцінка позиції фіксується і лишається стабільною навіть на швидкому переміщенні.
Лісиста місцевість
Однотипний рельєф, мало явних орієнтирів. Модель шукає унікальні фрагменти текстури і геометрії — стежки, контури галявин, межі лісу й води — і утримує позицію там, де GPS-системі довелось би довіряти лише часу.
Відкрите поле і малоконтрастна місцевість
Найскладніший випадок — велика площа без чітких ознак: відкриті поля, сніг, степ. Тут стає у нагоді міжкадрова інтеграція і ширше пошукове вікно: алгоритм коригує гіпотезу позиції, щойно у кадр потрапляє хоч один характерний обʼєкт.
Ці три кліпи — свідомо простіший випадок. Вони зняті спеціально для демонстрації, над відкритою місцевістю за кордоном і за дозволом: оглядова зйомка, а не робочі записи, і не найважчі умови, у яких працює алгоритм. Що ми публікуємо, а що лишаємо поза сайтом — наприкінці цієї сторінки.
Автоматичне виявлення цілей
Другий режим — пошук і класифікація військової техніки на знімках з висоти. Система працює у двох режимах:
- Сканування сектора. Дрон робить широкопанорамні знімки на великій висоті. Кадр розрізається на фрагменти, кожен — площею не більше 100 × 100 м. Швидкий single-stage детектор робить попередній пошук цілей; камера автоматично змінює фокус і робить детальніший знімок; two-stage верифікатор підтверджує клас з високою точністю.
- Реалтайм-трекінг. Цілі, знайдені скануванням сектора, далі супроводжуються у живому відеопотоці. Постійний аналіз відео: камера автоматично повертається й переналаштовує фокус, щоб тримати ціль у кадрі.
Чому окремий продукт
UVS Vision побудований навколо інших компетенцій, ніж радіоканали — компʼютерний зір, моделі глибокого навчання, обробка аерофото. ML-напрямок веде наш AI Lead; пайплайн власний: збір датасету з відкритих джерел, власне ПЗ для анотування (працює офлайн), тренування й верифікація моделей. Датасет — 3 782 анотовані зображення з відкритих джерел (3 026 для тренування / 756 для валідації) у двох класах.
Цей напрямок розвивається паралельно до радіолінії: окремий шлях на ринок, окрема дорожня карта. Як модуль, UVS Vision може встановлюватися на платформі БпЛА, де вже працює UVS Link або UVS Link Pro, або окремо — як самостійне бортове навантаження.
Що тут показано, а що ні
Три кліпи вище — легкий випадок, і легкий він навмисно. Оглядова зйомка, виконана за кордоном і за дозволом, камера жорстко в надир, стабілізовані і борт, і підвіс. Це найприязніший вхід, який алгоритм узагалі може отримати.
Умови, під які він насправді робився, важчі — і їх можна описати навіть там, де ми не будемо їх показувати:
- Камера не там, де її очікує карта. Оператор веде підвісом, тож ракурс косий і змінний, а не вертикальний. Геометрія, у якій знято опорний фрагмент, більше не діє.
- Земля вже не збігається з картою. Будівлі, що стояли на момент супутникової зйомки, пошкоджені або зникли; контури, які записані в карті, — не ті контури, що бачить камера.
- Пора року інша. Інша рослинність, інший колір полів, інший кут сонця й напрямок тіней, ніж у день зйомки опорного знімка.
Алгоритм утримує позицію за всіх трьох умов одночасно. Тому що чіпляється за структуру, яка вціліла, — геометрію доріг, межі полів і лісосмуг, взаємне розташування того, що ще стоїть, — а не за те, як сцена виглядає.
Цей матеріал ми не публікуємо. Показати його означало б сказати про те, де і як система застосовувалась, більше, ніж належить казати на сайті, — та й вартий він більше для замовника, ніж для будь-кого іншого.
Отже: опублікованого досить, щоб оцінити принцип. Мірою можливостей системи воно не є. Розширена демонстрація, поточні показники і технічна документація — за окремою угодою: напишіть нам через форму контакту з коротким описом задачі, ми верифікуємо контрагента й узгодимо умови NDA.
Можливості
- Навігація без GPS — позиціонування за порівнянням бортового відео з опорними супутниковими тайлами
- Автоматичне виявлення техніки (літаки, бронетехніка) у двох режимах: широкий скан сектора + реалтайм-трекінг
- Двоступенева детекція — швидкий single-stage детектор для попереднього пошуку, two-stage верифікатор для фінального підтвердження класу
- CSI-камера високої роздільності з варіофокальним обʼєктивом 8–50 мм — один сенсор дає і оглядовий прохід, і автоматичне перефокусування на виявлений обʼєкт
- Автономна робота на борту, без каналу до землі — корисна у середовищі з активним РЕБ
- Незалежний модуль — розрахований працювати як самостійне бортове навантаження